
机器人协助式重力支撑
步态康复系统中的测力系统
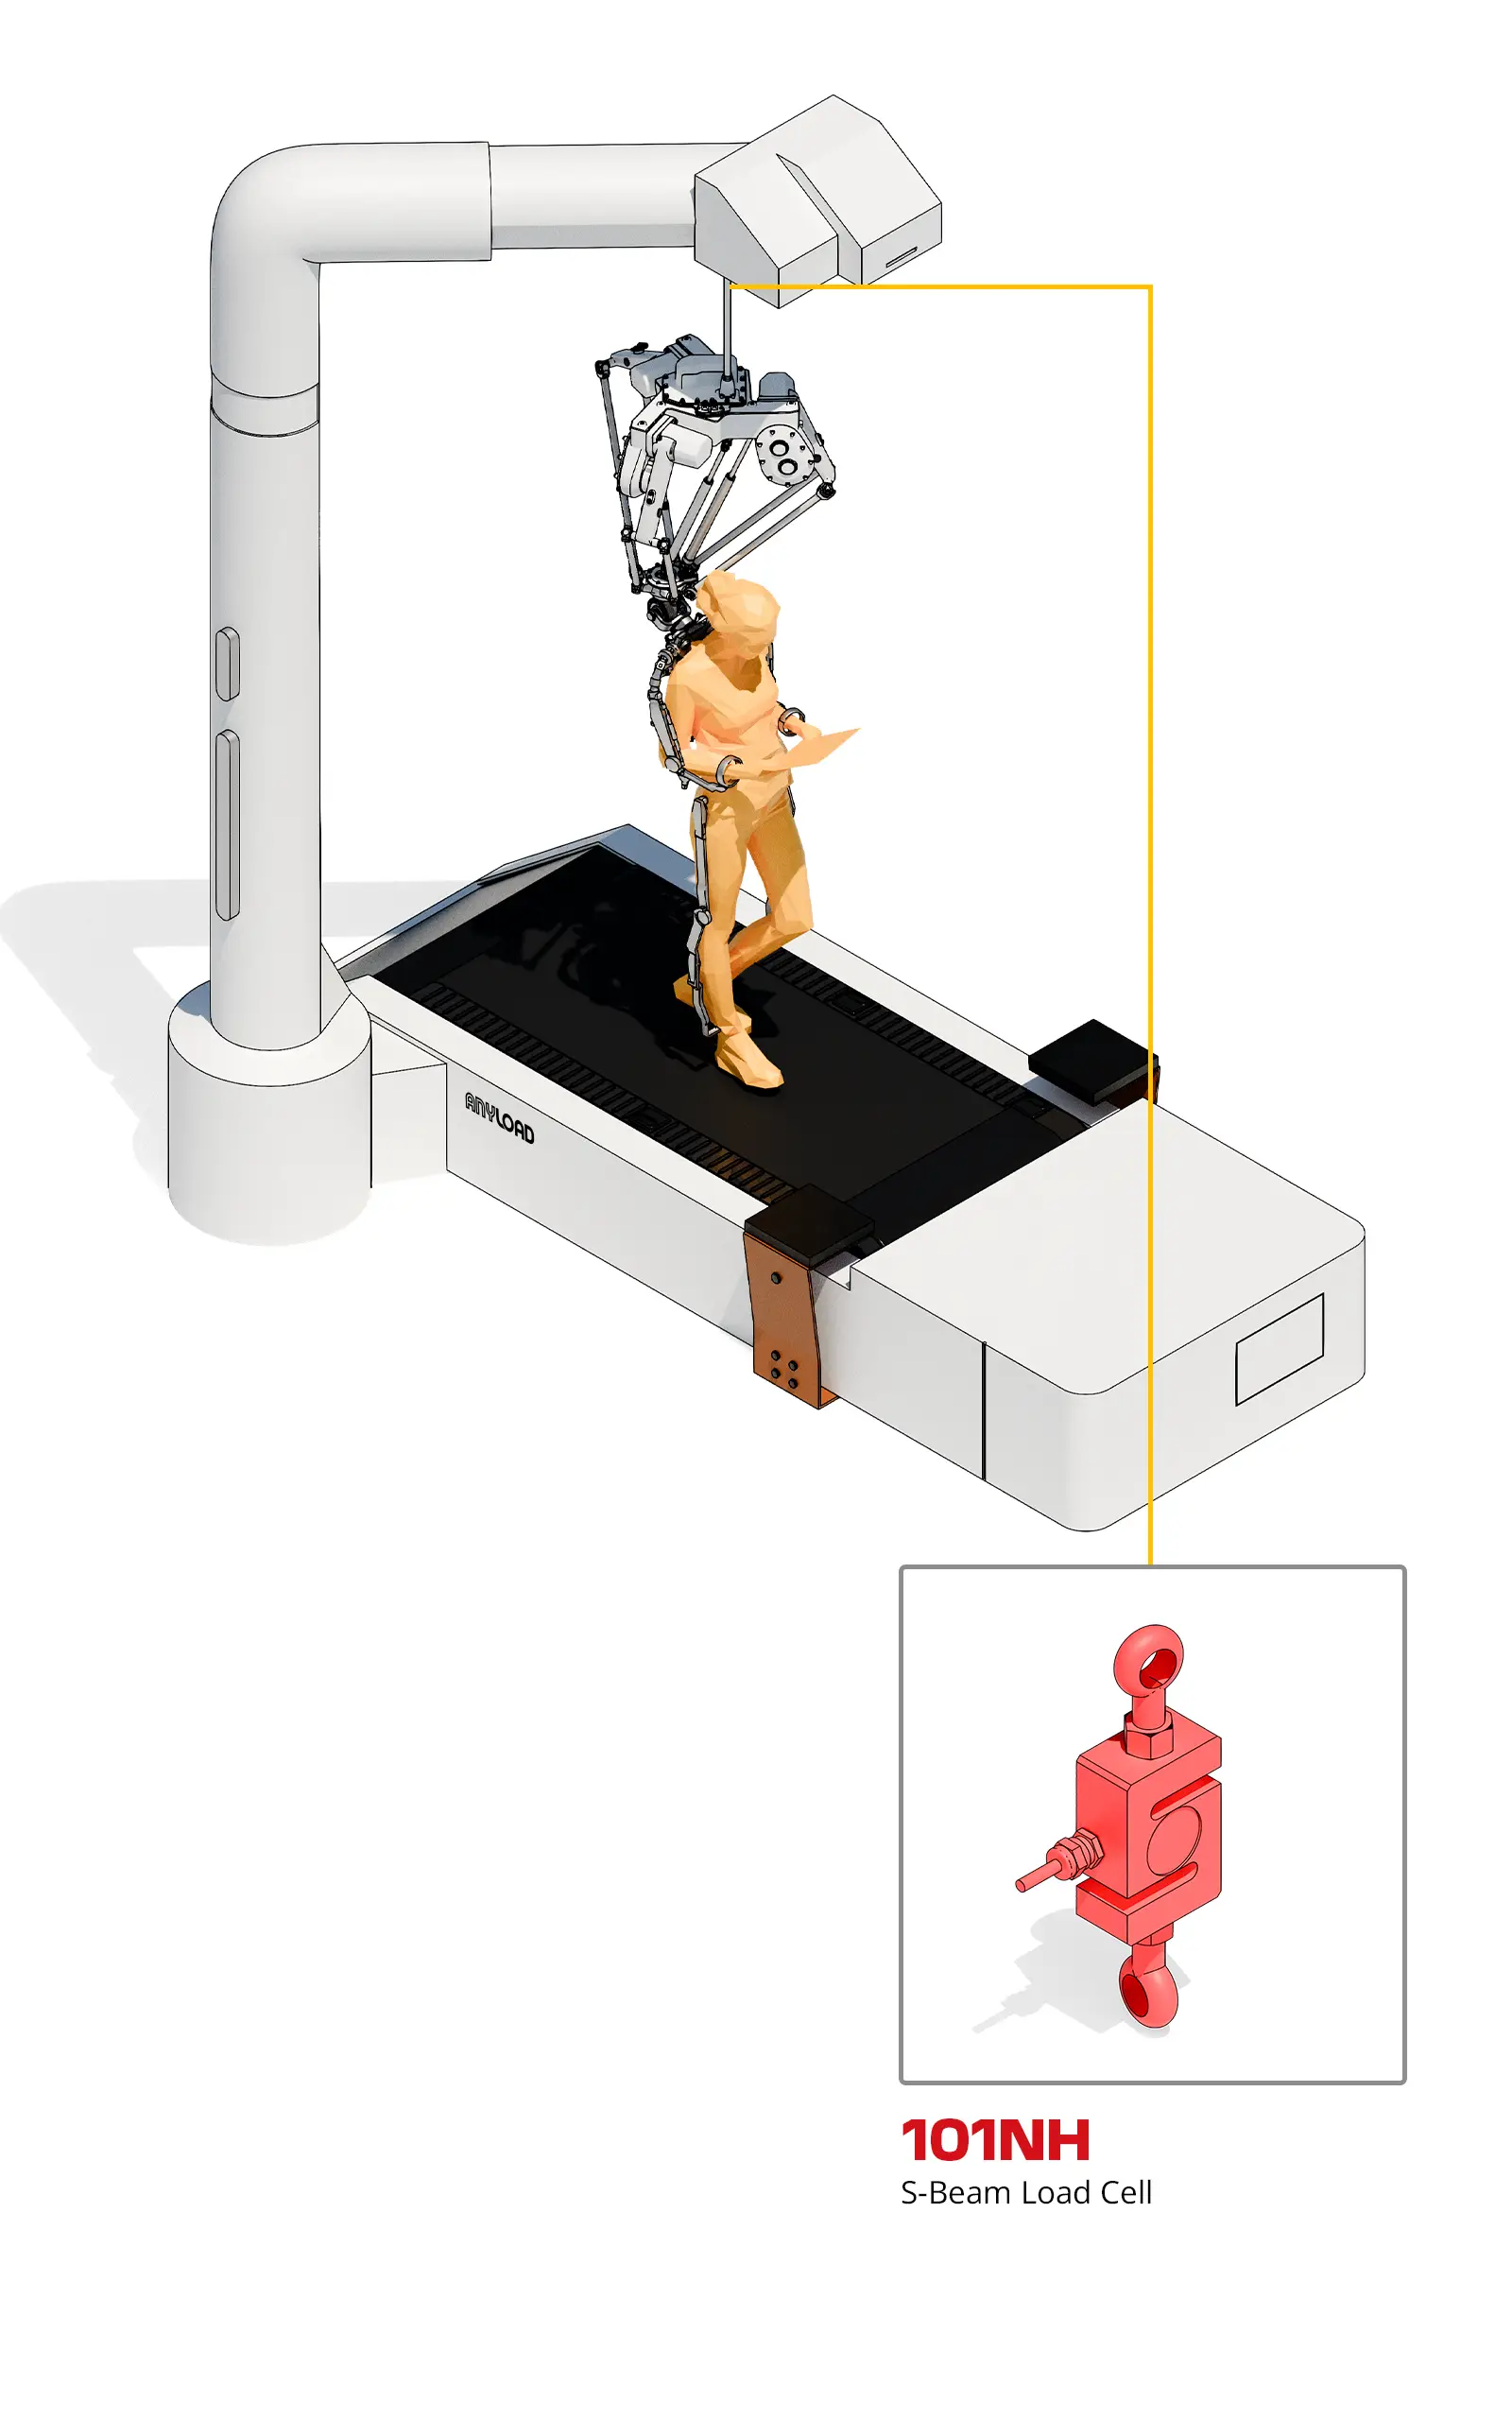
机器人协助式重力支撑系统通过头顶悬吊吊带对患者进行部分承重,帮助其练习行走、平衡、体位转移及其他康复活动。系统持续调节缆绳张力,以卸载(减轻)患者体重的指定比例,同时允许自然的垂直与水平方向运动。
精确的力值反馈对于保持一致减重、追踪康复进展以及激活防跌倒保护功能至关重要。
挑战
- 动态载荷控制: 当患者行走、起立、坐下、加速或改变方向时,所测力值随之变化。传感器必须提供快速、稳定的反馈,使控制器能够维持设定的支持力。
- 高安全系数: 承载路径在常规治疗期间必须能够支撑患者,并在患者绊倒或坠落制动(跌倒拦截)事件中承受更高的瞬态冲击力。
- 复杂的机械集成: 缆绳角度、滑轮摩擦、滑车运动、吊带位移以及偏轴载荷均可能影响测量精度。传感器必须布置在受控的承载路径之中。
解决方案
- 串联式力值测量: 在提升机构、滑车或滑轮组件内,采用拉式称重传感器或带测量功能的测力销直接测量缆绳张力。实时反馈使控制器能够调节电机扭矩,维持近乎恒定的体重支持力。
- 面向应用的工程开发: ANYLOAD与设备制造商协同评估缆绳走线、滑轮几何结构、动态载荷、疲劳寿命、过载保护、采样率及控制系统集成。通过原型测试验证行走、体位转移和模拟跌倒事件下的性能表现。
- ISO 13485 OEM 制造: 定制量程、机械接口、连接器、线缆走线和标定输出,支持直接集成到康复设备中。ANYLOAD依据ISO13485认证的质量管理体系,提供从原型到批量生产的全流程服务。
结论
妥善集成的测力传感器可使机器人康复系统在提供一致减重支持的同时,保持灵敏的运动响应和可靠的跌倒保护。动态性能、抗疲劳性、过载能力以及受控的医疗器械制造,是长期稳定可靠运行的关键。
关键词
机器人协助式重力支撑、步态康复称重传感器、动态减重支撑传感器、康复机器人、患者吊带力传感器、医疗测力销、跌倒保护称重传感器


