
手术机器人力检测
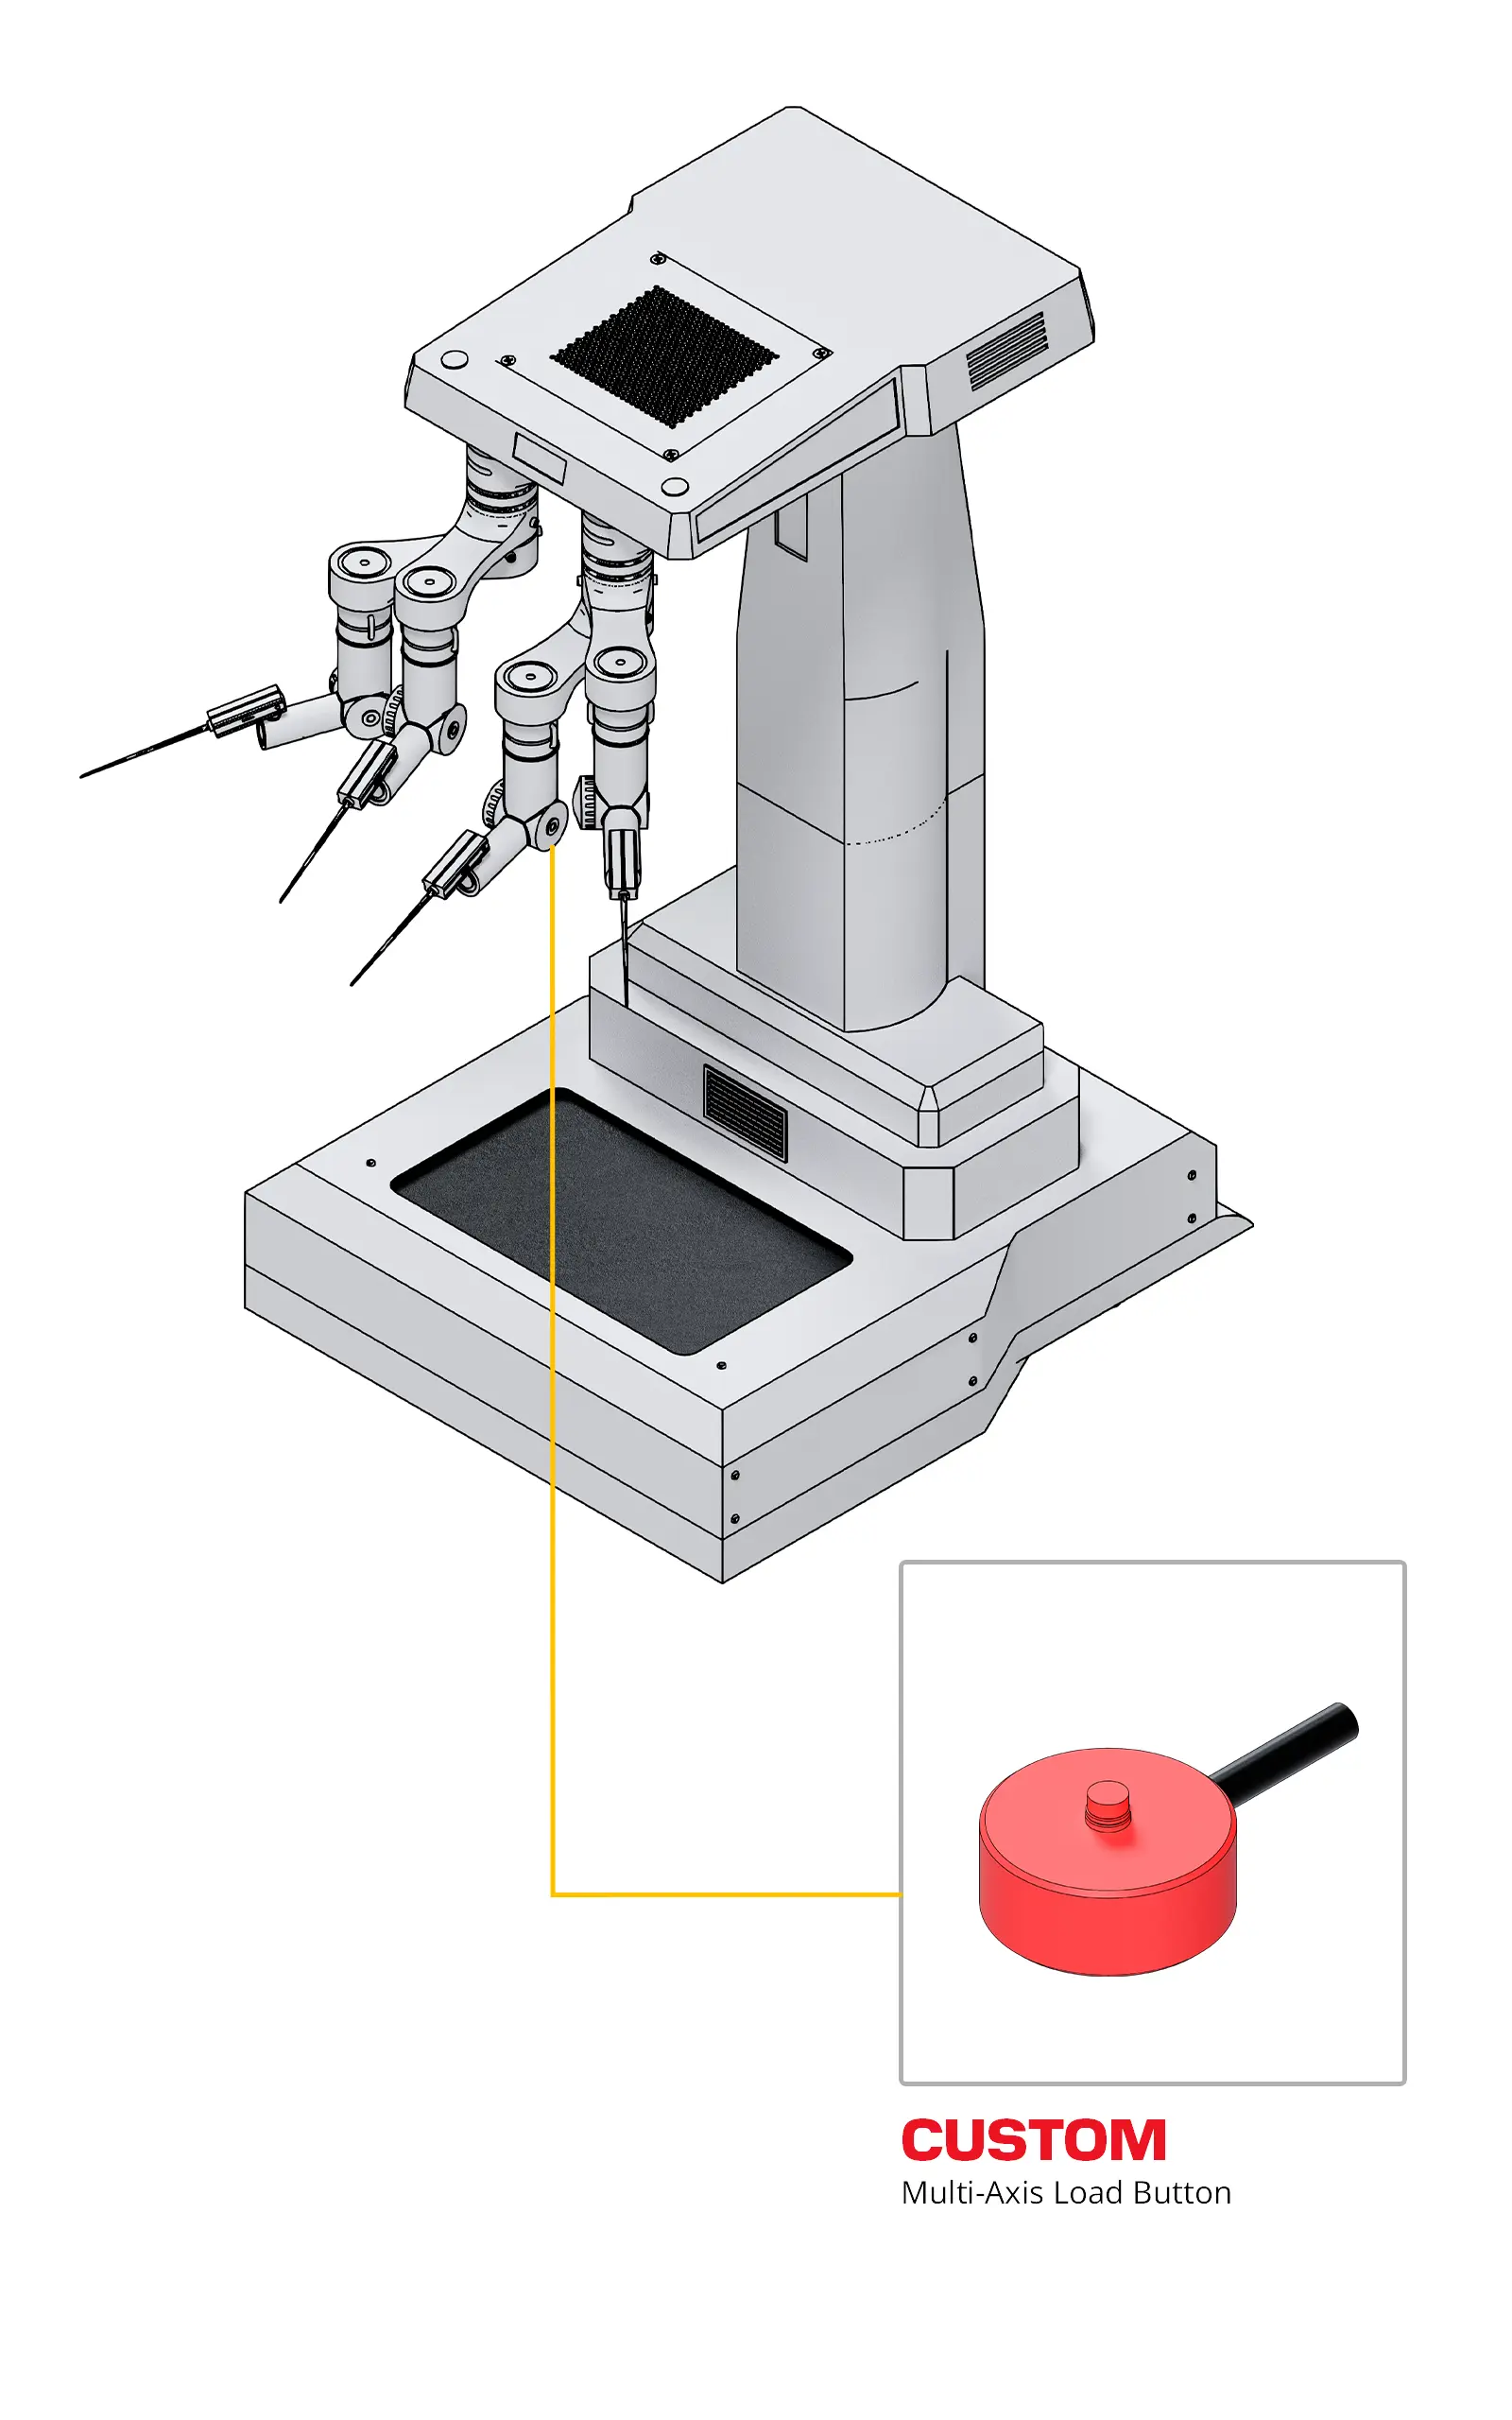
手术机器人多轴力感反馈
机器人辅助手术可让外科医生操控微型器械,在患者体内完成精准动作。但医生与器械之间存在机械隔离,因此失去了传统手术中可获得的直接触觉感知。
集成在器械腕部或工具末端的力传感器,可测量器械与人体组织之间的相互作用力。该数据能够向外科医生提供力反馈、支持受控驱动、监测器械载荷,并在抓持、缝合、组织分离及持针操作过程中,帮助避免作用力过大。
挑战
- 微型多轴测量: 传感器需在手术器械有限的直径空间内采集微小的轴向、侧向与扭转载荷,同时最大限度降低各测量轴之间的串扰。
- 复杂机械力: 线缆张力、腕部关节运动、器械摩擦力与重力都会体现在传感器输出信号中,产生噪声,传递给操作者的数据随之失准。控制系统必须将这类内部作用力与器械 - 组织之间的真实相互作用力区分开。
- 灭菌与可靠性: 传感器、布线、胶粘剂及防护结构必须耐受反复关节活动、清洁处理、多次灭菌循环以及长期持续工作,且不会对校准状态、测量精度与性能造成影响。
解决方案
- 远端力与扭矩传感: 集成在微型器械杆、腕部构件或定制柔性结构中的测力触点,可在靠近组织接触点位置测量作用力。将传感器布置在远端,能够降低传动机构摩擦与线缆传动带来的测量误差。
- 多轴校准与补偿: ANYLOAD 可对传感结构、应变片布置、机械刚度、串扰补偿、热稳定性以及过载保护进行优化。在多个力与扭矩轴上完成校准,可为实时力反馈与闭环驱动提供支撑。
- ISO 13485 OEM 制造: 定制柔性电路板、微型布线、连接器、校准数据及机械接口,可适配集成至可重复使用或有限次使用的手术器械。ANYLOAD 在通过 ISO 13485 认证的质量管理体系下,提供从原型样机到批量生产的全流程支持。
结论
微型多轴力传感器可实现手术机器人器械与人体组织之间相互作用力的可测量采集。精准力反馈、低串扰、良好动态响应以及受控医疗器械生产工艺,能够实现更安全的操作,打造响应更灵敏的手术机器人系统。
关键词
手术机器人力传感器、手术机器人力反馈、触觉反馈传感器、多轴医疗称重传感器、手术器械力传感器、机器人驱动力控制、ISO 13485 力传感器


